주요 업무
수행 직무
- ▶ 로봇 하드웨어의 사양·구조를 대상으로 개념설계를 하는데, 그에 앞서 로봇제품 요구사항을 분석한다.
- ▶ 동력을 활용해 기계를 구동하는 장치를 액츄에이터(Actuator)라 부른다. 로봇에 사용되는 액츄에이터를 구동하는 드라이버에 대해서는 요구사항에 부합하도록 분석하고 사양을 선정하며, 이후에 드라이버 구동회로 설계에 들어간다.
- ▶ 회로와 구조, 모션제어 하드웨어, 동작 프로파일을 설계하며, 이는 로봇의 자세와 동작을 제어하는 용도이다.
- ▶ 각각의 기능모듈은 로봇의 동작과 구성에 필요한 부분이며, 이 모듈의 신호 및 전자적 인터페이스에 관한 요구사항을 먼저 분석하고 나서 입출력 인터페이스 하드웨어를 설계한다.
- ▶ 전원 분야에서는 모니터링과 전원관리 사항, 기능별 전원분배, 그리고 로봇이 동작하는 데 필요한 전원을 분석하는 일과 설계하는 일을 함께 다룬다.
- ▶ 구동명령, 신호입출력처리, 센서데이터 획득, 운영제어처리, 로봇 초기화 등으로 이루어지는 로봇 운영 컨트롤부도 설계 대상이다.
- ▶ 전장사양과 구조를 설계할 때는 로봇시스템의 요구사항을 따른다.
- ▶ 센서 신호처리부는 설계 대상으로, 로봇에 부착된 여러 센서에서 신호를 획득·분석하여 누적 편차, 반응상태, 동작상태 등을 인터페이스 장치로 보내는 기능을 한다.
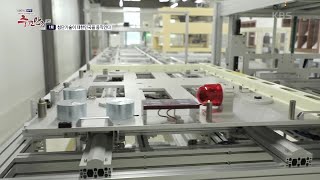
- ▶ 로봇 하드웨어 제작은 PCB, 전기전자 부품, 하드웨어 부품 같은 요소를 통합하는 방식으로 이루어진다.
- ▶ 규격에 부합하는지를 기준으로 제작·조립한 결과를 시험하고 평가한다.
- ▶ 로봇 하드웨어를 안정적으로 사용할 수 있게 보장하기 위하여, 고장을 분석하고 예방대책을 수립하며 사용자를 교육한다.